性能
规格
特长
光谱响应曲线图
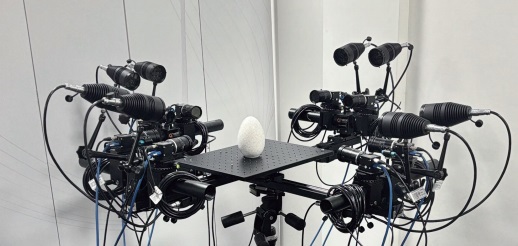
传统测量技术受限于单点、局部数据,难以满足大范围、全周、高精度的变形监测需求。南京科锐图像技术限公司创新研发的多相机三维视觉位移应变测量系统,具备多相机同步功能,是基于两两标定法的多相机世界坐标统一方案,通过相邻相机间的坐标转换关系逐步构建全局坐标系。该方法通过双目视觉几何关系实现两两相机间的外参数解算,并通过坐标传递链构建全局统一坐标系,避免边缘校准与图像拼接误差。依托大尺度散斑制作技术、多相机坐标系统一与数据融合、视觉测量的内外参数标定等关键技术,为大范围测量和360度全周覆盖测量提供位移、形变数据支撑。
1)具有实时三维计算、实时点追踪功能。全场实时测量模式下,在5Hz或以下帧率时,实时计算输出点云数量不得小于15000点;实时点追踪模式下,在60Hz或以下帧率时,实时点追踪计算的数量不少于50计算点;
2)★系统软件支持单相机、双相机、四相机的配置,可满足对系统内全部或部分相机的同步控制拍摄需求;
3)★系统软件支持四相机双面采集,标定,生成前后双面位移,应变云图;
4)★支持应变测量功能,2D应变测量精度不高于20μɛ,3D 应变测量精度不高于50μɛ;
5)系统软件可实现对支持相机的分辨率,采集帧率,曝光时间的自由调整;
6)测量范围:视场范围 15mm ~ 10m,应变测量范围 0.002%~3000%;
7)★数据处理速度:每组(2台)相机,默认参数下,散斑计算≥400000计算点/秒;提供程序代码运行计算时输出的打印信息截图;
8)支持支持黑白和彩色成像模式;
9)具备试样表面光照质量计算与合格判定功能;
10)具有按照预设时间间隔存储图像功能;
11)★软件集成棋盘格和圆点标定板自动生成模块,棋盘格标定板可自定义编辑角点个数、角点间距,圆点标定板支持常规模式和专家模式,专家模式可手动调整点个数、内径比例、边缘比例等参数;
12)★软件集成棋盘格和圆点标定板自动生成模块,棋盘格标定板可自定义编辑角点个数、角点间距,圆点标定板支持常规模式和专家模式,专家模式可手动调整点个数、内径比例、边缘比例等参数。可自定义标定板颜色,可打印预览并直接在软件组中连接打印机打印标定板。软件集成散斑自动生成模块。可选散斑类型:椭圆、多边形,可设置散斑图像的分辨率以及图样的直径、偏心率、空心率、密度、随机度,支持散斑变换模式:平移、拉伸、正弦、剪切带、高斯,并可在软件中直接导出散斑图片;
13)★软件集成散斑及标记点自动生成模块。可选散斑类型:椭圆、多边形,可设置散斑图像的分辨率以及图样的直径、偏心率、空心率、密度、随机度,支持散斑变换模式:平移、拉伸、正弦、剪切带、高斯,并可在软件中直接导出散斑图片。可选标记点类型包含编码点和非编码点,自定义外圆和内圆直径以及标记点大小,生成时可设置打印纸张的类型并可在软件中直接打印;
14)支持椭圆标记点、象限标记点和编码标记点的跟踪测量;支持标记点组合进行姿态测量(六自 由度);支持标记点的自动识别,可一键识别所有满足条件的标记点;
15)★配套同步触发盒符合耐冲击(符合GJB150A国军标标准)、抗静电干扰(符合GJB3947A国军标标准)(需提供检测报告);延时时间:开漏正向触发延时:<200ns,开漏负向触发延时:<60ns,推挽正向触发延时:<60ns,推挽负向触发延时:<60ns(需提供检测报告);隔离电路设计,输入输出TTL5V4种触发模式可选开漏正向、开漏负向、推挽正向、推挽负向;支持手动触发1路转4路同步触发,高亮LED屏幕显示连续使用续航时间长达3h,支持自动关机设置;
16)支持以工作区-项目的项目结构管理大量图片数据;
17)支持多种实时图像采集模式:单帧、连续、外部触发采集模式;图片存储格式为TIFF格式;
18)软件系统具备对全场散斑点网格化显示,以及对关键点追踪能力;网格化显示是对用户选择区域进行网格点划分,对网格点进行自动初值计算,并对所有网格点进行全局迭代,以达到全局的最 优解。关键点追踪分析图像中的关键点,通过在被测物图像上指定一个特征点进行关键点跟踪计算;
19)★支持德国IDS、加拿大PointGray、丹麦JAI、瑞士Baumer、国产海康、国产大恒等品牌相机驱动;
20)★支持实时采集降低分辨率,提高帧率采集功能;
21)支持采集图片外部图片导入功能,支持bmp;PNG;JPG;JPEG;TIF;TIFF;RLE;DIB;JPE;TGA;VDA;ICB;VST;图片格式导入;
22)★支持实时采集降低分辨率,提高帧率采集功能;
23)十字线对齐:采集时在相机图像上显示十字线,可与硬件十字线激光进行相机画面中心对齐;
24)★实时喷斑推荐:采集时在相机图像上叠加参考散斑,用户可与试件上散斑尺寸和密度进行比较;
25)★实时散斑质量评估:对实时图像的上的散斑区域进行插值偏差计算,评估图像散斑质量;
26)★实时对焦图像质量实时评估:对实时图像的上的散斑区域,根据散斑的弥散程度进行对焦分析;
27)★数据处理速度:每组(2台)相机,默认参数下,散斑计算≥400000计算点/秒;提供程序代码运行计算时输出的打印信息截图;
28)支持多种标定模式:支持圆点、棋盘、大视场标定架进行系统标定,标定重投影误差可优于0.1像素;
29)★软件集成 FOV 计算模块,根据测量视场、相机和镜头参数自动计算最 佳相机空间位置布局;具有焦距视场物距计算,相机位置计算,散斑计算,标定板计算等;
30)支持实时标定功能,实现在线单相机和双相机的实时标定;
31)支持外部图片导入离线标定功能;
32)支持标定指定阶段定义初始坐标系;
33)支持大视场标定,局部采集图片模式,即标定图片分辨率和采集图片分辨率不同;
34)支持多相机实时标定;
35)★系统软件支持四相机双面采集,标定,生成前后双面位移,应变云图;
36)具备计算过程中防误触功能和强行停止功能;
37)支持标记点计算、引伸计计算功能;
38)支持自动种子点计算;
39)支持计算完成后自动创建分析并重建结果;
40)可实现三维位移、速度、加速度计算;
41)支持多种变形应变计算,包含格朗日应变EXX,拉格朗日应变EYY,拉格朗日应变EXY,拉格朗日第 一主应变E1,拉格朗日第二主应变E2,工程应变EXX,工程应变EYY,工程应变EXY,对数应变EXX,对数应变EYY,对数应变EXY,欧拉应变EXX,欧拉应变EYY,欧拉应变EXY,米塞斯应变,屈雷斯应变;
42)支持FFT频域分析及振动模式分析;
43)支持结果后处理功能:数据滤波、插值,刚体运动移除;
44)支持坐标转换:包含最 佳拟合平面,选择原点,选择原点-X轴,选择原点-Y轴,选择3点,3-2-1转化,确定1点(圆柱),确定2点(球);
45)支持阶段区域的提取,阶段区域包括:点、(折)线段、矩形、多边形、椭圆和圆。截面阶段区域包括:截面线和截面圆。在绘制阶段区域的最 大、最 小、平均值折线图;
46)支持频域曲线、空序曲线、时序曲线数据显示;
47)★支持可将测量结果二维图像、三维云图、数据折线图制作成图片,分析阶段数据mp4视频、GIF动态图输出保存;
48)支持设定试件宽度,厚度,读取外部应变数据,根据应变参数和转化公式,分析材料应力应变曲线,并可一键生成三维应力应变云图;
49)★采集及后处理应变数据能够自由输出为Tecplot、Plain、STL、CSV 格式文件,可使用 Windows 系统记事本软件或 Microsoft Excel 软件打开编辑;
50)支持位置,距离,夹角,文本标注功能;
51)支持噪声分析,灰度直方图,插值偏差,精度分析;
52)支持多种多重降噪功能,采集过程中可设置多张图片均值降噪,计算中可设置低通滤波,过滤数据,分析中可以进行滤波,减少分析噪点;
53)支持串口、tcp通信,支持外部信号的实时读取与同步采集(拉伸机等);
54)支持远程升级加密狗;
55)支持多window平台:win7,win11的64位系统,具备多线程加速计算功能。